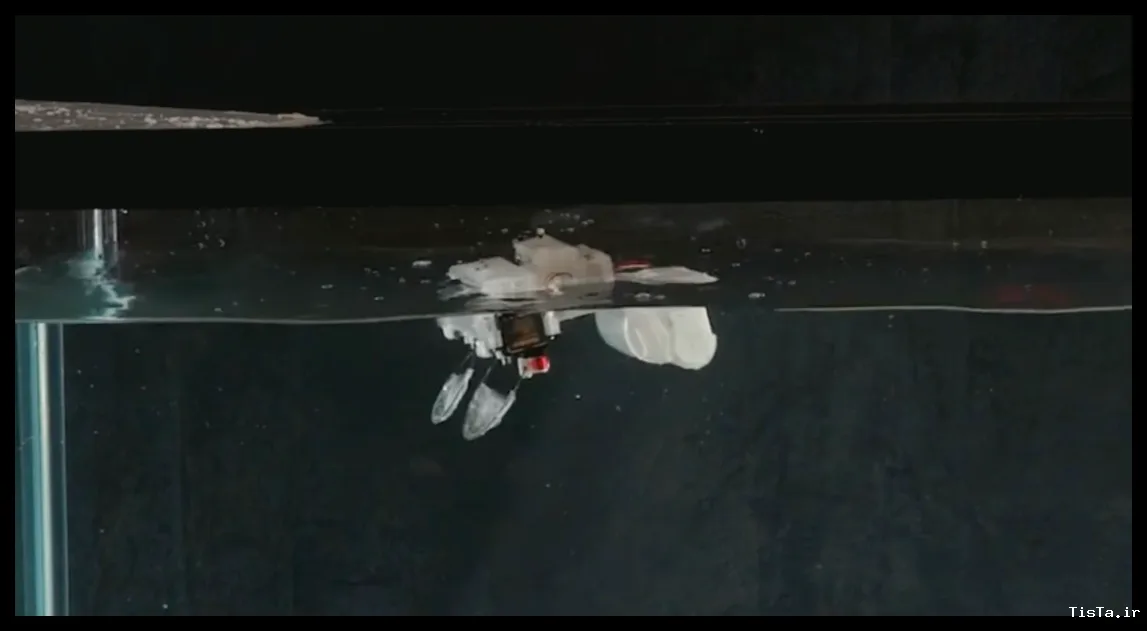
یک ربات جدید که به اندازه یک کف دست است، توانایی جست و خیز بر روی زمین و شنا در آب را دارد. این ربات که توسط محققان دانشگاه میشیگان و دانشگاه کالیفرنیا، لس آنجلس طراحی شده، به بررسی چگونگی حرکات انعطافپذیر برای ایجاد حرکات قدرتمند در ماشینهای کوچک بدون نیاز به موتورهای بزرگ پرداخته است.
این ربات با استفاده از دو پای انعطافپذیر خود میتواند بر روی چمن، شن و موانع کوچک بپرد. با اتصال پارو به این پاها، ربات میتواند به آب وارد شده و شنا کند. محققان با کنترل زمان ذخیره و آزادسازی انرژی در این پاهای الاستیک، توانستهاند حرکات پیوسته موتورهای کوچک را به حرکات انفجاری تبدیل کنند.
مهندس مکانیک و هوافضا، ام. خالد جاوید، در این باره گفت: “معمولاً با موتورهای معمولی، حرکات به صورت پیوسته انجام میشود، اما در برخی موارد، ربات نیاز به یک انفجار ناگهانی از قدرت دارد، مثلاً برای پریدن بر روی موانع یا عبور از زمینهای گلآلود.”
تحقیقات با یک سؤال ساده آغاز شد: “چه اتفاقی میافتد وقتی که انتهای یک میله انعطافپذیر و خمیده بچرخد؟” این تیم با ترکیب مدلهای ریاضی، شبیهسازیهای کامپیوتری و آزمایشهای رباتیک، شرایطی را که منجر به خم شدن تدریجی یا تغییر ناگهانی شکل میشود، شناسایی کردند.
ربات با استفاده از دو میله خمیده که به آرامی چرخانده میشوند، انرژی الاستیک را جمعآوری کرده و پس از رسیدن به یک نقطه بحرانی، به شکل دیگری تغییر میکند و به زمین ضربه میزند و ربات را به جلو پرتاب میکند. این ربات با وزن 98.2 گرم، توانسته در آزمایشات بر روی سطوح مختلفی از جمله چوب، پارچه، چرم، چمن و شن، با سرعتی معادل 3.21 برابر طول بدن خود بپرد.
نسخهای از ربات با پاهای سخت نیز ساخته شد که با استفاده از همان اجزای اصلی، توانایی پاهای الاستیک را مقایسه کردند. ربات با پاهای انعطافپذیر به طور متوسط 2.46 برابر طول بدن خود را طی میکند، در حالی که نسخه سخت تنها 0.79 برابر طول بدن خود را طی میکند. این تفاوت به ویژه در سطوح نرم مانند پارچه و چمن مشهود بود.
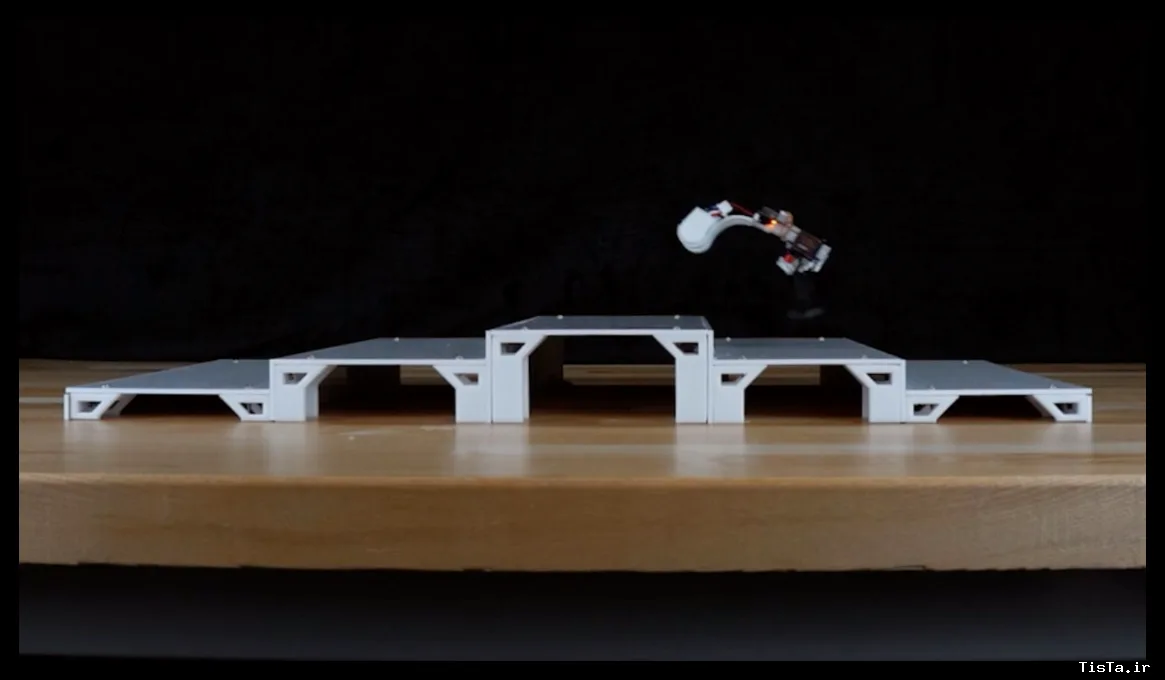
این ربات همچنین میتواند به سرعت بچرخد، حرکات معکوس انجام دهد و بر روی پلههای کوچک بپرد. با کنترل از راه دور، میتواند مسیری را در شنهای بیرون با سنگهای کوچک دنبال کند و با استفاده از حسگرهای نوری، به سمت منبع نور هدایت شود.
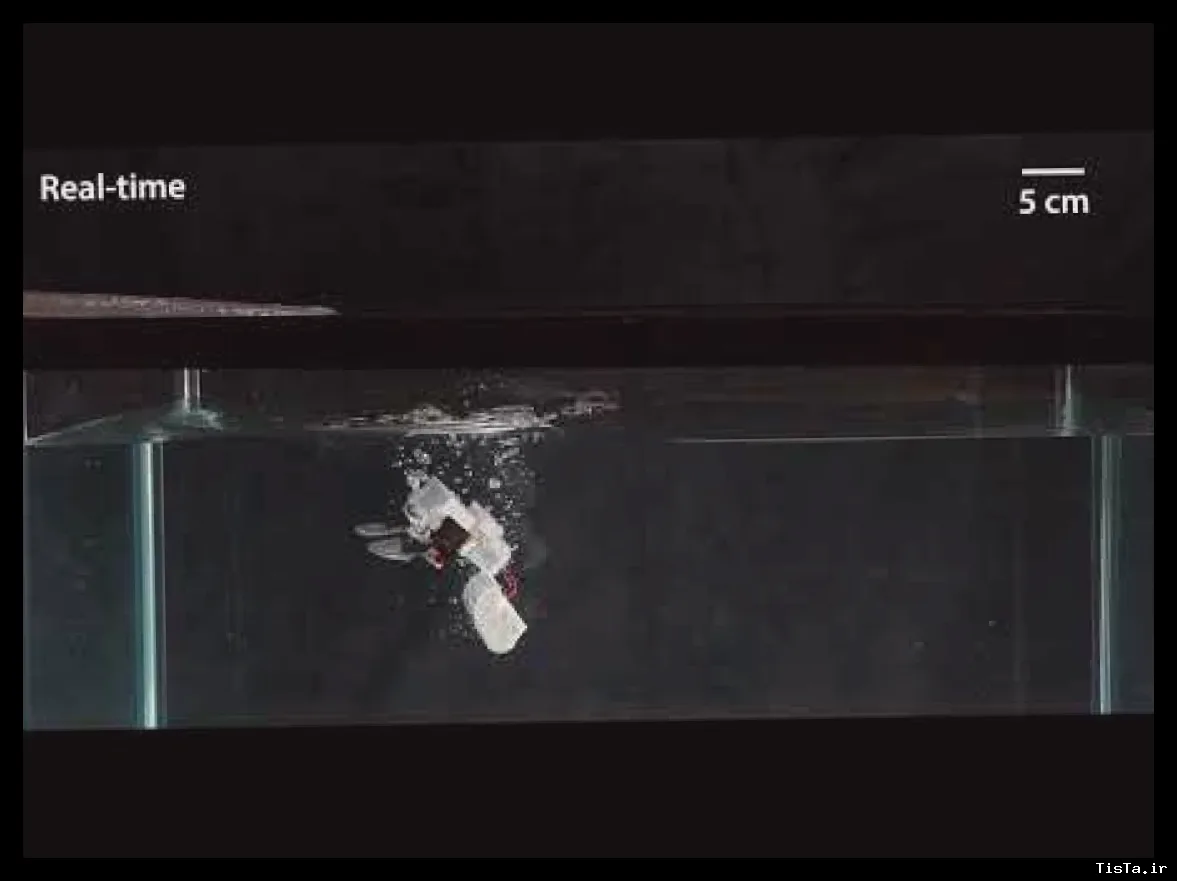
محققان همچنین با ضدآب کردن پلتفرم و اتصال پاروها به پاهای حلقهای، ربات را به آب پرتاب کردند و آن را با سرعتی معادل نیم طول بدن خود در آب شنا کردند. با این حال، سیستم شنا به طور خاص بهینهسازی نشده بود.
جاوید تأکید کرد که این ربات هنوز یک پروتوتایپ تحقیقاتی است و حرکات آن به صورت انفجاری است و هر پا باید پس از پرتاب دوباره تنظیم شود. این روش میتواند در نهایت به رباتها کمک کند تا در مواقعی که نیاز به عبور از موانع یا زمینهای گلآلود دارند، قدرت بیشتری تولید کنند.
این تحقیق در نشریه Science Advances منتشر شده است.
اگر این روایت برایتان جالب بود، کشف بعدی را از پیشنهادهای پایین انتخاب کنید.